ELEKTRONSKI REGULACIJSKI SISTEMI
Kako bi vzdrževali temperaturo vode, če bi se posoda ves čas ohlajala? Grelec bi lahko vključili za vnaprej določen čas, vendar bi bil rezultat odvisen od količine vode, začetne temperature in toplotnih izgub. Če temperaturo sproti merimo in glede na izmerjeno vrednost prilagajamo gretje, dobimo regulacijski sistem.
Naloga regulacije je, da izbrano fizikalno veličino ohranja blizu želene vrednosti tudi ob spremembah razmer. Poleg temperature lahko reguliramo na primer osvetljenost, gladino vode ali vrtilno hitrost motorja. Elektronika pri tem poveže merjenje, odločanje in delovanje na fizikalni sistem.
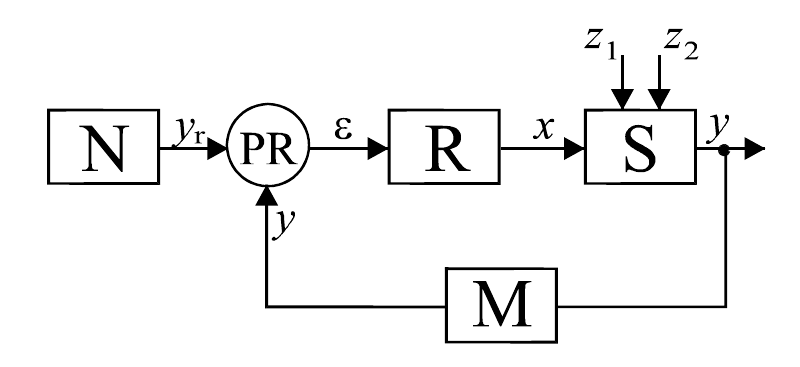
Osnovno zgradbo prikazuje [slika @fig:regulacijska-zanka]. Povzeta je po Kocijančičevem študijskem gradivu [@KocijancicProjektiElektronike], oznake pa lahko povežemo s primerom ogrevanja vode.
 {#fig:regulacijska-zanka width=60%}
Slika je blokovna shema iz izvornega gradiva, ne posnetek simulacije. Samostojna simulacija celotne regulacijske zanke za to poglavje še ni pripravljena. Del izhodnega vezja lahko preizkusimo v KiCadovem simulacijskem primeru induktivnega bremena, ki ga podrobneje obravnavamo v podpoglavju 3.1; ta primer ne vključuje toplotnega odziva vode.
V primeru ogrevanja imajo posamezni členi naslednje naloge:
- Nastavitev N določi želeno temperaturo, na primer s potenciometrom.
- Merilni člen M s temperaturnim senzorjem zazna dejansko temperaturo vode.
- Primerjalni člen PR primerja meritev z želeno vrednostjo.
- Regulator R določi, ali naj grelec vključimo oziroma kolikšno moč potrebujemo. Njegov signal prek tranzistorja ali releja krmili grelec.
- Sistem S sestavljajo grelec, voda in posoda. Na temperaturo vplivajo tudi motnje, na primer dolivanje hladne vode ali sprememba temperature okolice.
Na splošni shemi je želena vrednost označena z $y_\mathrm{r}$, dejanska pa z $y$. Pri temperaturi ju označimo s $T_\mathrm{r}$ in $T$. Regulacijski odstopek je:
\[e_T=T_\mathrm{r}-T.\]Če je voda prehladna, je odstopek pozitiven in potrebujemo gretje. Če je prevroča, gretje zmanjšamo ali izključimo. Meritev se vrača na vhod odločitvenega vezja; to povezavo imenujemo povratna zveza. Pri negativni povratni zvezi delovanje regulatorja zmanjšuje odstopanje od želene vrednosti. Pri preprostem krmiljenju brez povratne zveze pa ne preverjamo, ali smo želeno temperaturo dejansko dosegli.
Ogrevanje poteka razmeroma počasi. Temperatura se ob vključitvi grelca ne spremeni takoj, po njegovem izklopu pa lahko zaradi akumulirane toplote še nekaj časa narašča. Tudi položaj senzorja, mešanje vode in toplotni stik vplivajo na odziv. Zato samo pravilna primerjava dveh napetosti še ne zagotavlja mirnega in natančnega uravnavanja temperature.
V podpoglavju 3.1 bomo najprej obravnavali dvopoložajno regulacijo: grelec je bodisi vključen bodisi izključen. Uporabili bomo komparator, Schmittov sprožilnik, tranzistor in rele ter se navezali na histerezo iz poglavja 1.4. V podpoglavju 3.2 bomo nato obravnavali prilagajanje moči gretja, pri katerem bomo lahko uporabili tudi PWM iz prejšnjega poglavja. Podrobnejšo primerjavo načinov regulacije in njihovih dinamičnih lastnosti bomo razvili v podpoglavju 3.3.